SMART LIVESTOCK CASE STUDY
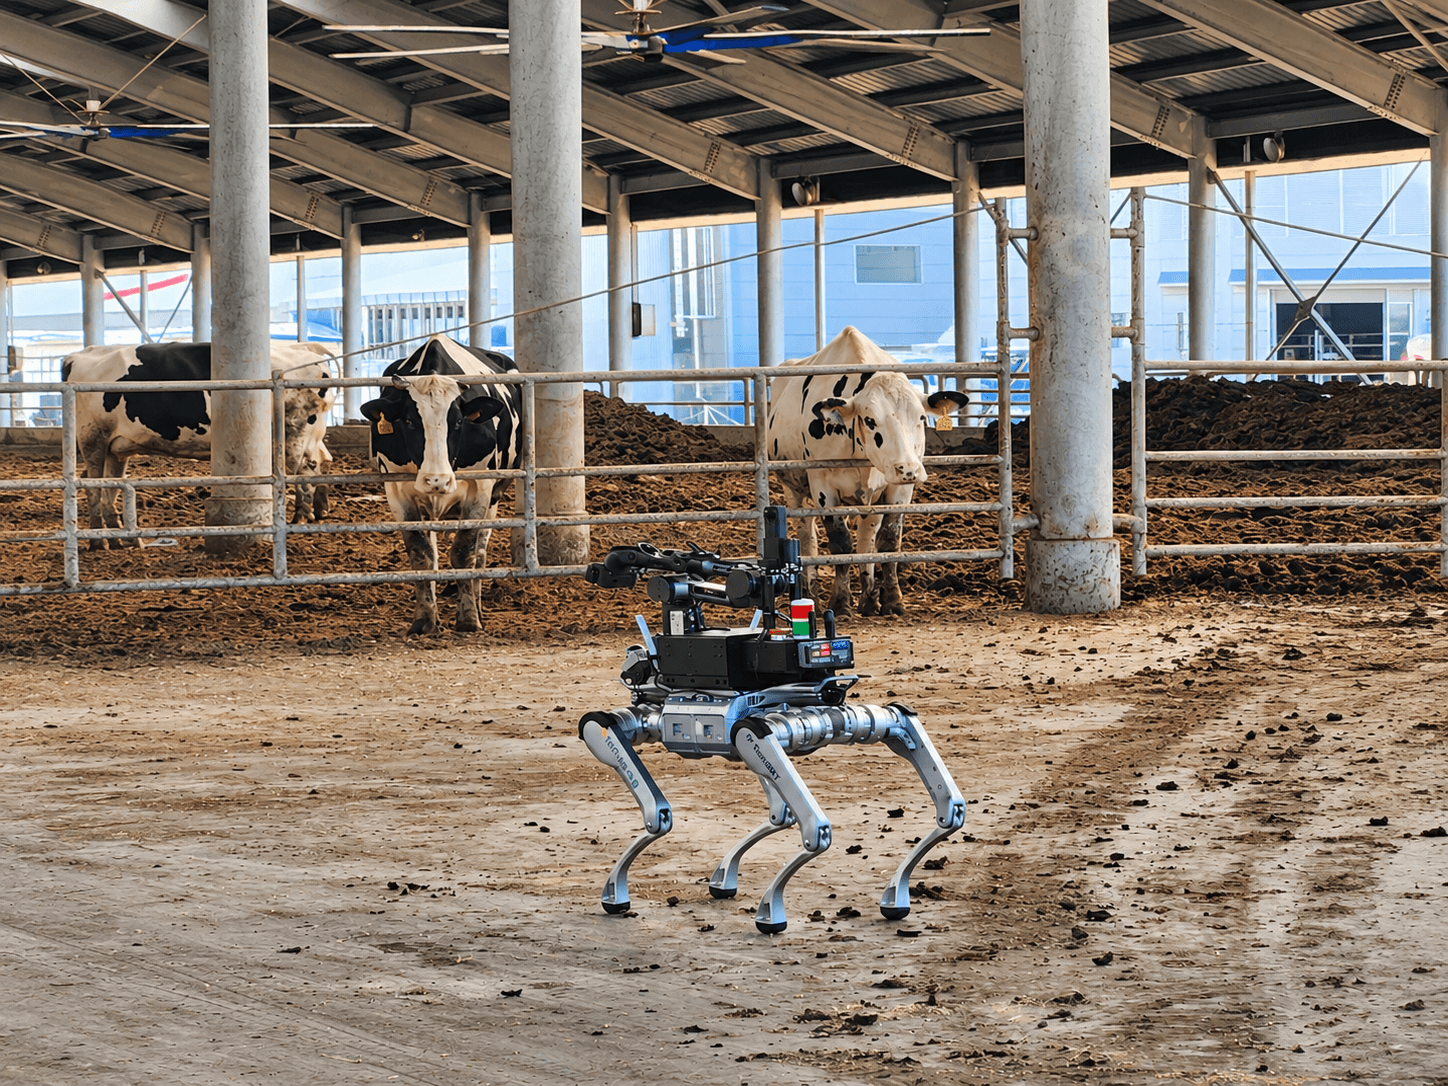
국내 낙농 조합의 스마트 목장에 사족보행로봇과 로봇팔·카메라·환경센서를 통합하고, 로봇 원격운영 솔루션 CoBiz를 연결했습니다. 축사 안팎 순찰부터 환경 측정, 사료 상태 확인, 음수조 근접 관찰까지 하나의 작업 흐름으로 구성해 운영자의 현장 판단을 지원합니다.
프로젝트 개요
고객사국내 낙농 조합
적용 현장스마트 목장
적용 분야축산 / 스마트축산
적용 솔루션CoBiz, SLAM·Navigation, ROS 2 기반 장비 연동
구축 범위사족보행로봇·로봇팔·센서 통합 및 순찰·측정·관제 연동
진행 상태기능 구축 및 현장 검증 기록 확보, 시험 운행·고도화 단계
CHALLENGE
반복되는 축사 점검을 연결된 작업으로
스마트축산 설비가 설치된 목장에서도 가축·사료·음수조와 주변 환경을 직접 살피는 순찰 업무는 이어집니다. 로봇은 실내외 노면과 조명 변화, 사람·소·차량·농기구가 공유하는 동선, 구간별 통신 품질 차이를 고려해야 합니다.
축사 내부와 동 사이 외부 구간을 오가며 순찰하고, 현장에 직접 가지 않고도 영상과 로봇 상태를 확인할 수 있는 환경이 필요했습니다.
지정 위치에서 온도·습도·CO₂를 수집하고, 통로에 흩어진 사료의 정리 필요 여부를 확인하는 작업을 순찰과 연결하고자 했습니다.
높이와 접근 공간이 다른 음수조에 로봇이 정렬해 접근하고, 로봇팔에 장착된 카메라로 근접 관찰·측정을 수행하는 절차가 필요했습니다.
SOLUTION
로봇과 센서를 통합하고 CoBiz로 연결
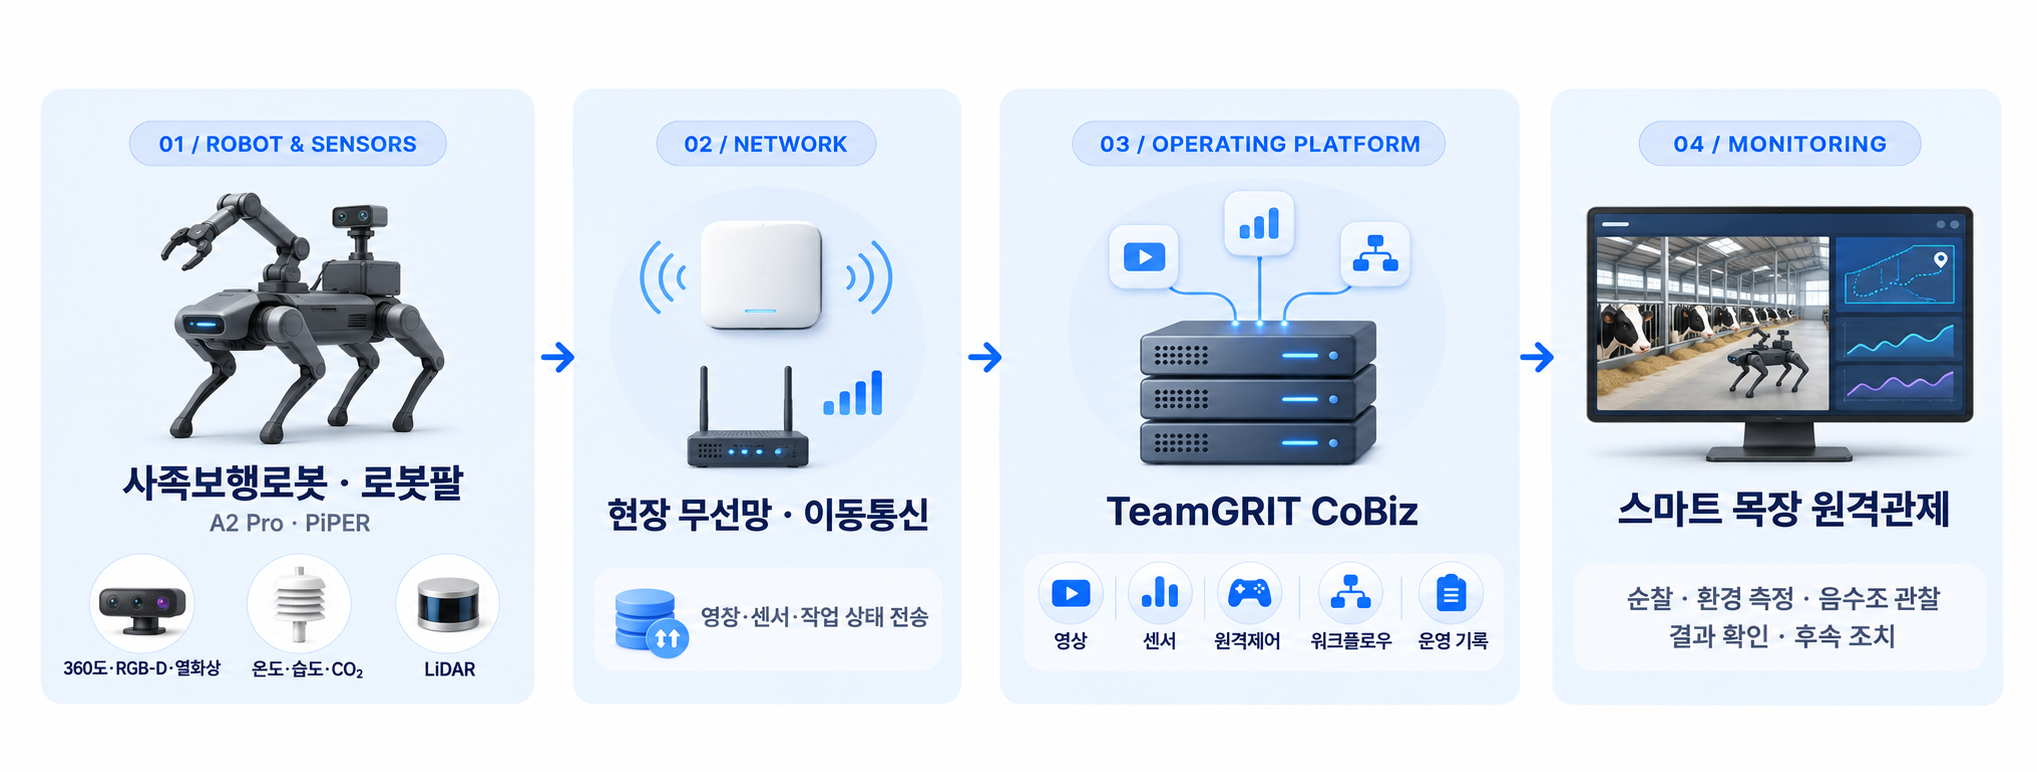
사족보행로봇 A2 Pro에 로봇팔과 카메라·환경센서를 장착하고, ROS 2 기반으로 장비와 제어 소프트웨어를 연동했습니다. 로봇 탑재 컴퓨팅 장치에서 수집한 영상과 센서값, 작업 상태를 현장 무선망·이동통신을 통해 CoBiz에 연결합니다.
팀그릿은 장비 장착과 소프트웨어 연동, 카메라 모듈 하우징·배선·전원 통합, 3D 지도와 구간별 주행, Tag 기반 접근·측정, 사료 판정 및 결과 기록 관리를 구현했습니다. 이번 적용 범위는 이동형 로봇 점검 시스템이며, 목장 전체의 착유설비·RFID 개체관리·고정형 센서·통합관제센터 구축과는 구분됩니다.
CORE FEATURES
순찰부터 관찰·기록까지 이어지는 핵심 기능
01. 영상과 로봇 상태를 한 화면에서 확인
CoBiz에서 360도·RGB-D·열화상 영상과 로봇 위치·배터리·네트워크 상태를 확인하고 원격 제어합니다.
02. 실내외 구간별 주행 방식 연결
3D SLAM과 비전 기반 주행을 구간 특성에 맞게 적용해 축사 내부와 외부 경로를 연결했습니다. 구간별 주행과 주행 방식 전환에 관한 검증 내용이 납품보고서에 기록돼 있습니다.
03. 지정 지점의 축사 환경 측정
측정 지점에서 로봇이 정지·안정화한 뒤 온도·습도·CO₂를 수집하고 CoBiz로 전송합니다. 이동과 측정을 작업 순서로 연결했습니다.
04. 사료 정리 필요 여부 판정
360도 영상에서 통로 좌우 측면을 추출하고 LLM으로 정리 필요·불필요·판정 불가를 구분해 근거 사진과 함께 전송합니다. 사료 중량·부피 측정이나 자동 급여 기능은 포함하지 않습니다.
05. Tag 기반 음수조 접근과 근접 관찰
AprilTag로 로봇 본체를 정렬해 지정 거리까지 접근한 뒤 로봇팔을 전개하고 RGB-D·열화상 영상을 취득합니다. 측정이 끝나면 로봇팔을 수납하고 경로로 복귀합니다.
06. 워크플로우와 작업 이력 관리
CoBiz에서 경로와 측정 작업의 실행 순서를 구성하고, 작업 상태·결과·영상·센서 정보를 확인합니다. 수집한 정보를 작업 이력과 함께 저장·조회하도록 구성했습니다.
OPERATION PROCESS
설정부터 후속 조치까지 하나의 순서로
STEP 01
작업 준비와 실행
적용 지도·경로·측정 지점·작업 순서를 구성합니다. 로봇·통신·센서·로봇팔 상태를 확인한 뒤 순찰을 실행합니다.
↓
STEP 02
순찰과 현장 측정
지정 경로를 주행하며 환경센서값과 사료 관찰 영상을 수집합니다. 음수조에서는 Tag 접근을 마친 뒤 로봇팔을 전개해 관찰·측정을 수행하고, 완료 후 팔을 수납해 경로로 복귀합니다.
↓
STEP 03
데이터 수집과 관제
위치·영상·센서값·작업 상태를 CoBiz로 전송합니다. 사료 판정과 근거 사진, 음수조 관찰·측정 결과를 작업 이력과 함께 관리합니다.
↓
STEP 04
결과 확인과 후속 대응
운영자가 결과와 판정 불가·실패 사유를 확인합니다. 현장 점검·재측정·원격 제어 등 필요한 후속 조치를 결정합니다.
PROJECT RESULT
로봇·센서·관제를 연결한 스마트 목장 점검 환경 구축
이번 프로젝트에서는 국내 낙농 조합의 스마트 목장에 사족보행로봇과 로봇팔·카메라·환경센서를 통합하고, 팀그릿의 로봇 원격운영 솔루션 CoBiz를 연결했습니다. 축사 안팎의 이동과 지정 지점의 관찰·측정 작업을 하나의 운영 흐름으로 구성했습니다.
구간별 주행, 영상·로봇 상태 관제, 온도·습도·CO₂ 측정, 사료 정리 필요 여부 판정, Tag 기반 음수조 접근과 로봇팔 관찰, 작업 결과 저장·조회 기능을 구현했습니다. 현장 영상과 측정값, 작업 이력을 함께 확인하며 운영자가 필요한 후속 조치를 판단할 수 있는 환경을 마련했습니다.
주요 구축 내용

사족보행로봇·로봇팔 통합

구간별 하이브리드 순찰

360도·RGB-D·열화상 영상 관제

온도·습도·CO₂ 환경 측정

사료 정리 필요 여부 판정
Tag 기반 음수조 접근·관찰
CoBiz 순찰·측정 워크플로우

작업 결과·운영 이력 저장·조회
이 사례는 스마트 목장의 반복 점검 업무에 이동형 로봇을 적용하고, 순찰·관찰·측정·기록을 연결한 현장 맞춤형 구축 사례입니다. 고정된 설비만으로 확인하기 어려운 지점에 이동형 관찰 수단을 더하고, 로봇이 수집한 정보를 원격에서 확인·활용할 기반을 마련했다는 점에서 의미가 있습니다.
현재 시험 운행·고도화 단계입니다. 상시 운영 전환 여부와 정량 성능은 추가 확인 대상입니다.
NEXT STEP
현장 반복 운용과 데이터 검증을 이어갑니다
통신 음영과 연결 복구, 전체 순찰 경로의 반복 운용 안정성, 사람·동물과의 동선 공유, 음수조별 접근·측정 편차, 사료 판정의 현장 정확도를 지속적으로 확인할 필요가 있습니다.
현장 데이터를 활용한 사료 판정 모델 전환과 사료 정리 로봇·AGV 연계는 향후 개발·검증 항목입니다. 질병 징후·이상 개체 탐지는 연구 단계로, 현재 적용된 상용 진단 기능이나 검증된 탐지 성능으로 설명하지 않습니다.
현장에 맞는 로봇 운영 환경을함께 설계하세요
점검 대상과 장비, 네트워크 환경을 알려주시면필요한 솔루션 구성과 연동 범위를 안내해 드립니다.
프로젝트 문의하기 →